协作机器人控制软件
我们开发了运行在工业协作机器人控制设备上的软件,这类机器人设计为与人并肩作业。这类机器人被用于焊接、装配、物流等有人同在的工序。与绘制界面的应用不同,这里的代码会直接变成真实机器的动作,因此错误的状态处理或数据错误就等于机器人的动作错误。我们以保守地处理输入值、状态变化和异常为准则。工作涵盖控制功能的模块结构,以及保存和读取设定值与控制状态的数据管理。
代码即机器动作的控制软件
协作机器人是为在制造现场与人并肩作业而设计的工业机器人,我们开发了运行在其控制设备上的软件。协作机器人在每个关节装有测力传感器,即使感知到与人接触这样的微小力量也会停下。与绘制用户界面的应用不同,这些代码直接连接设备的实际动作。输入值、状态变化和异常处理,都比做应用时更加保守。

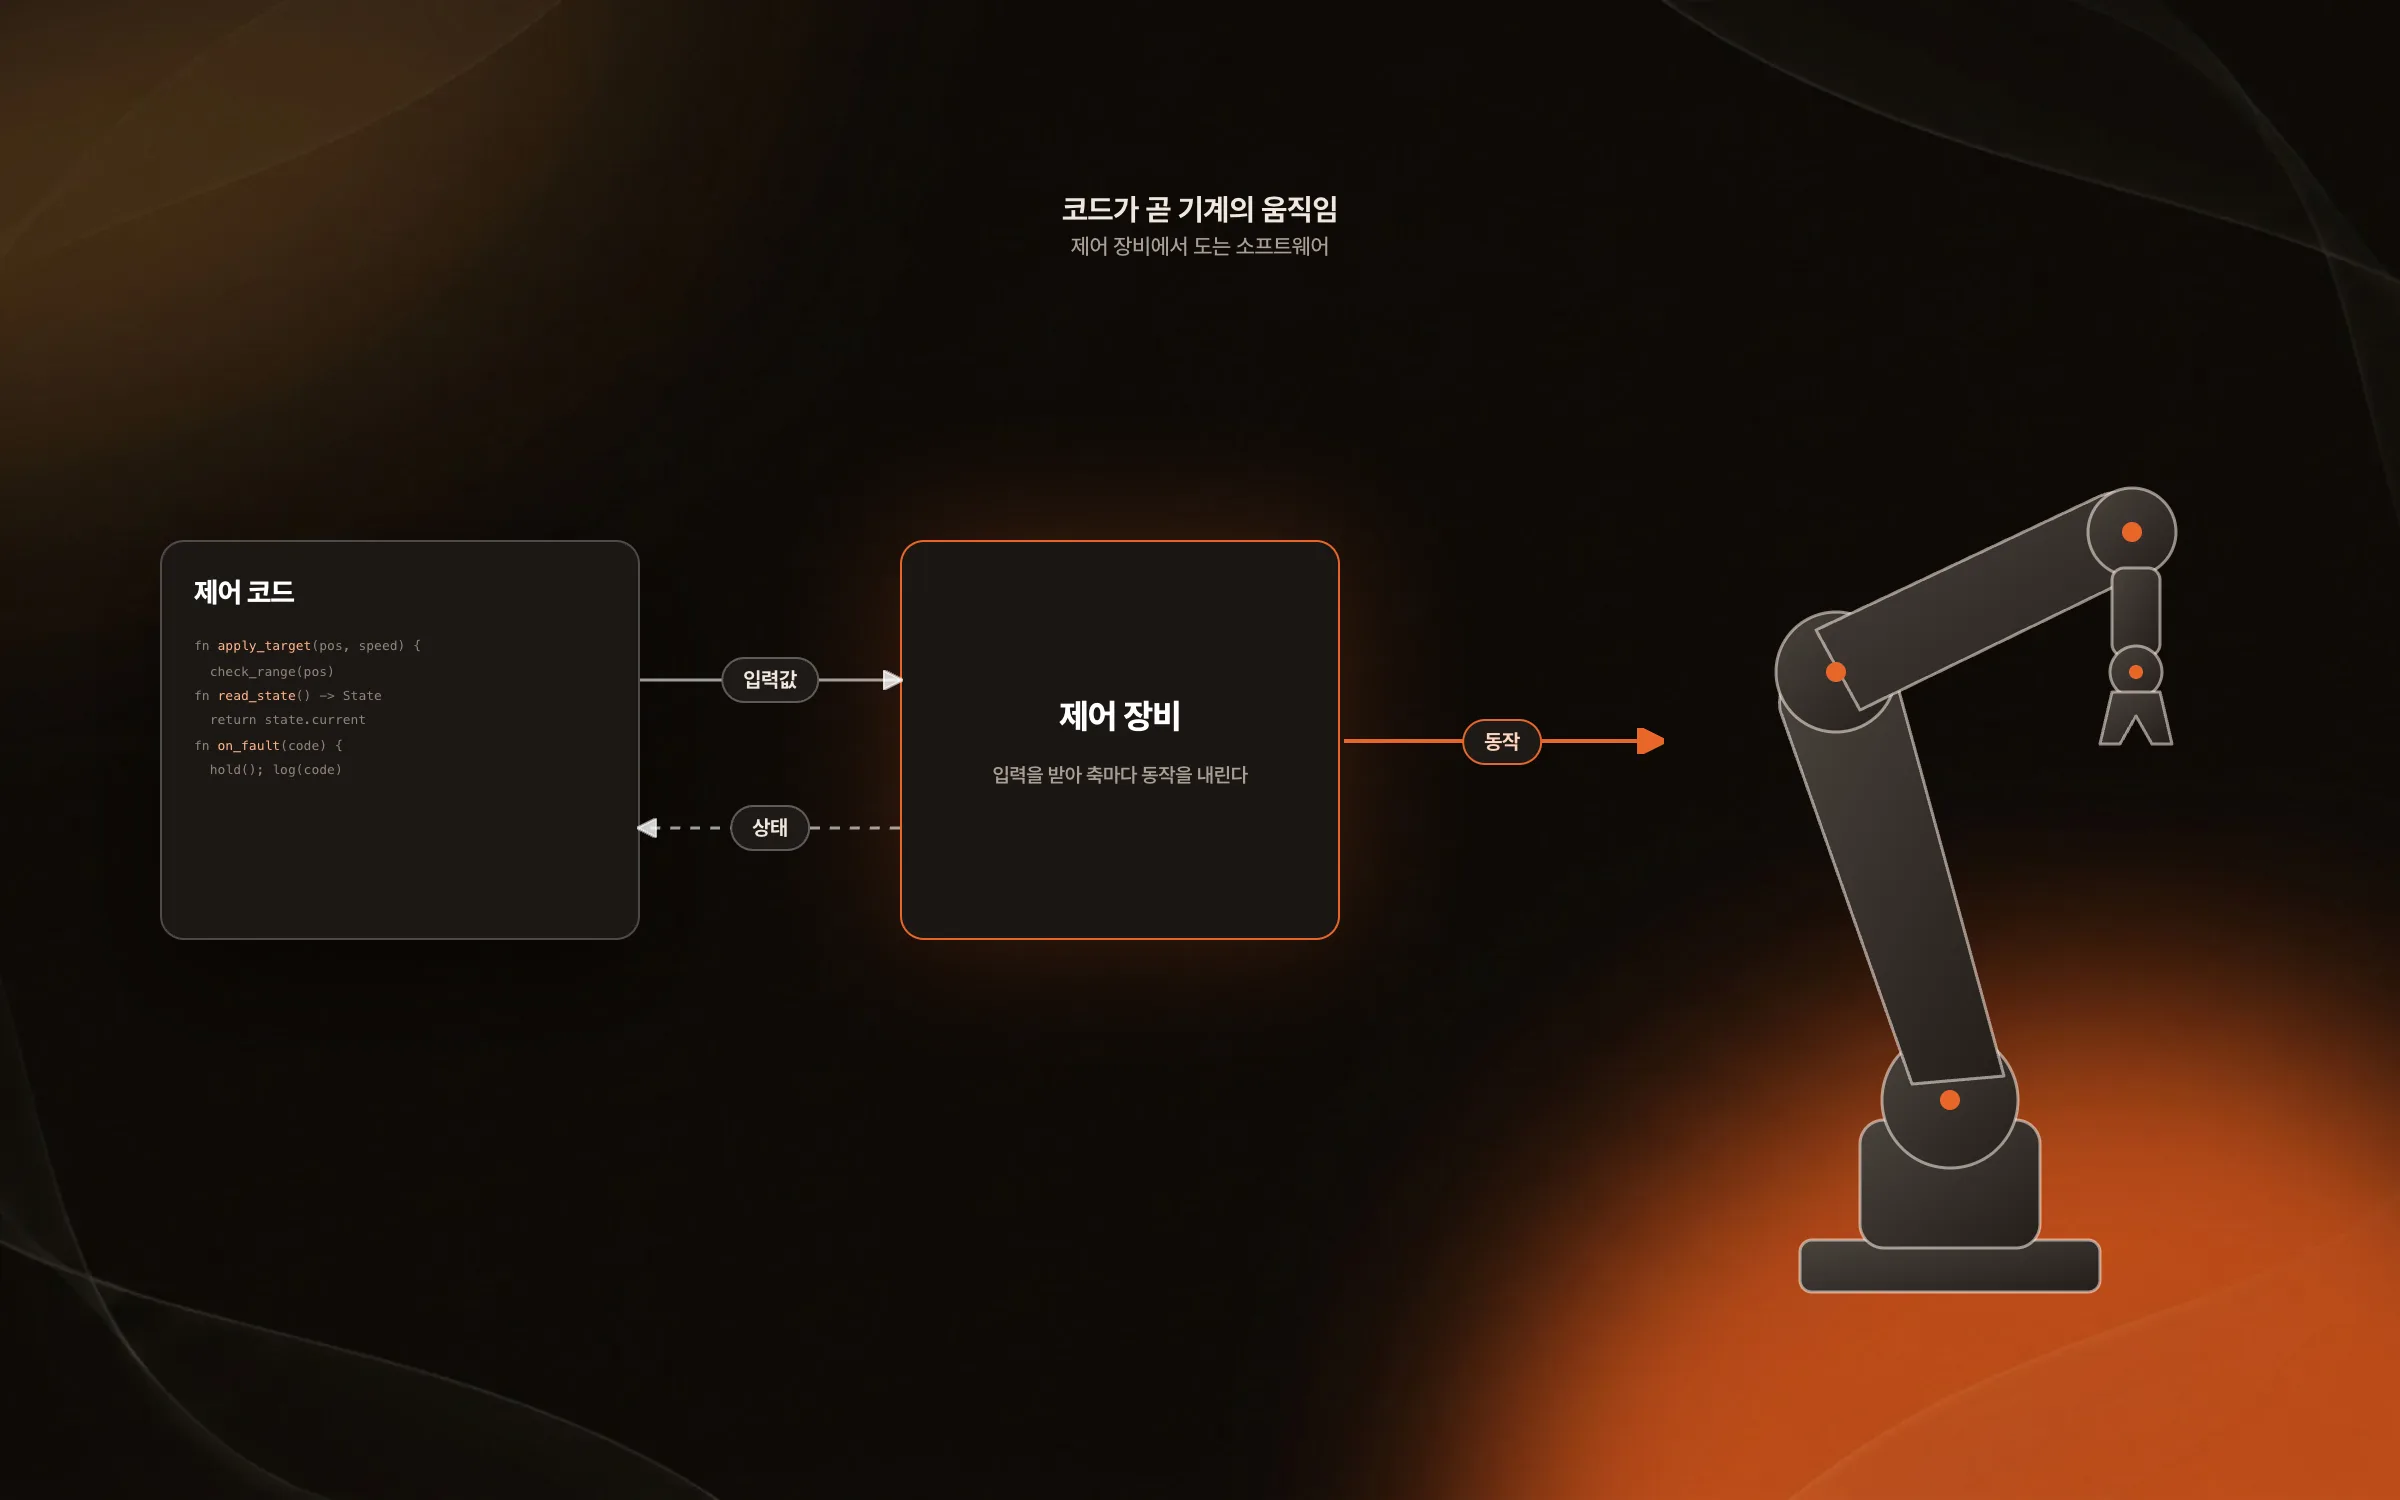
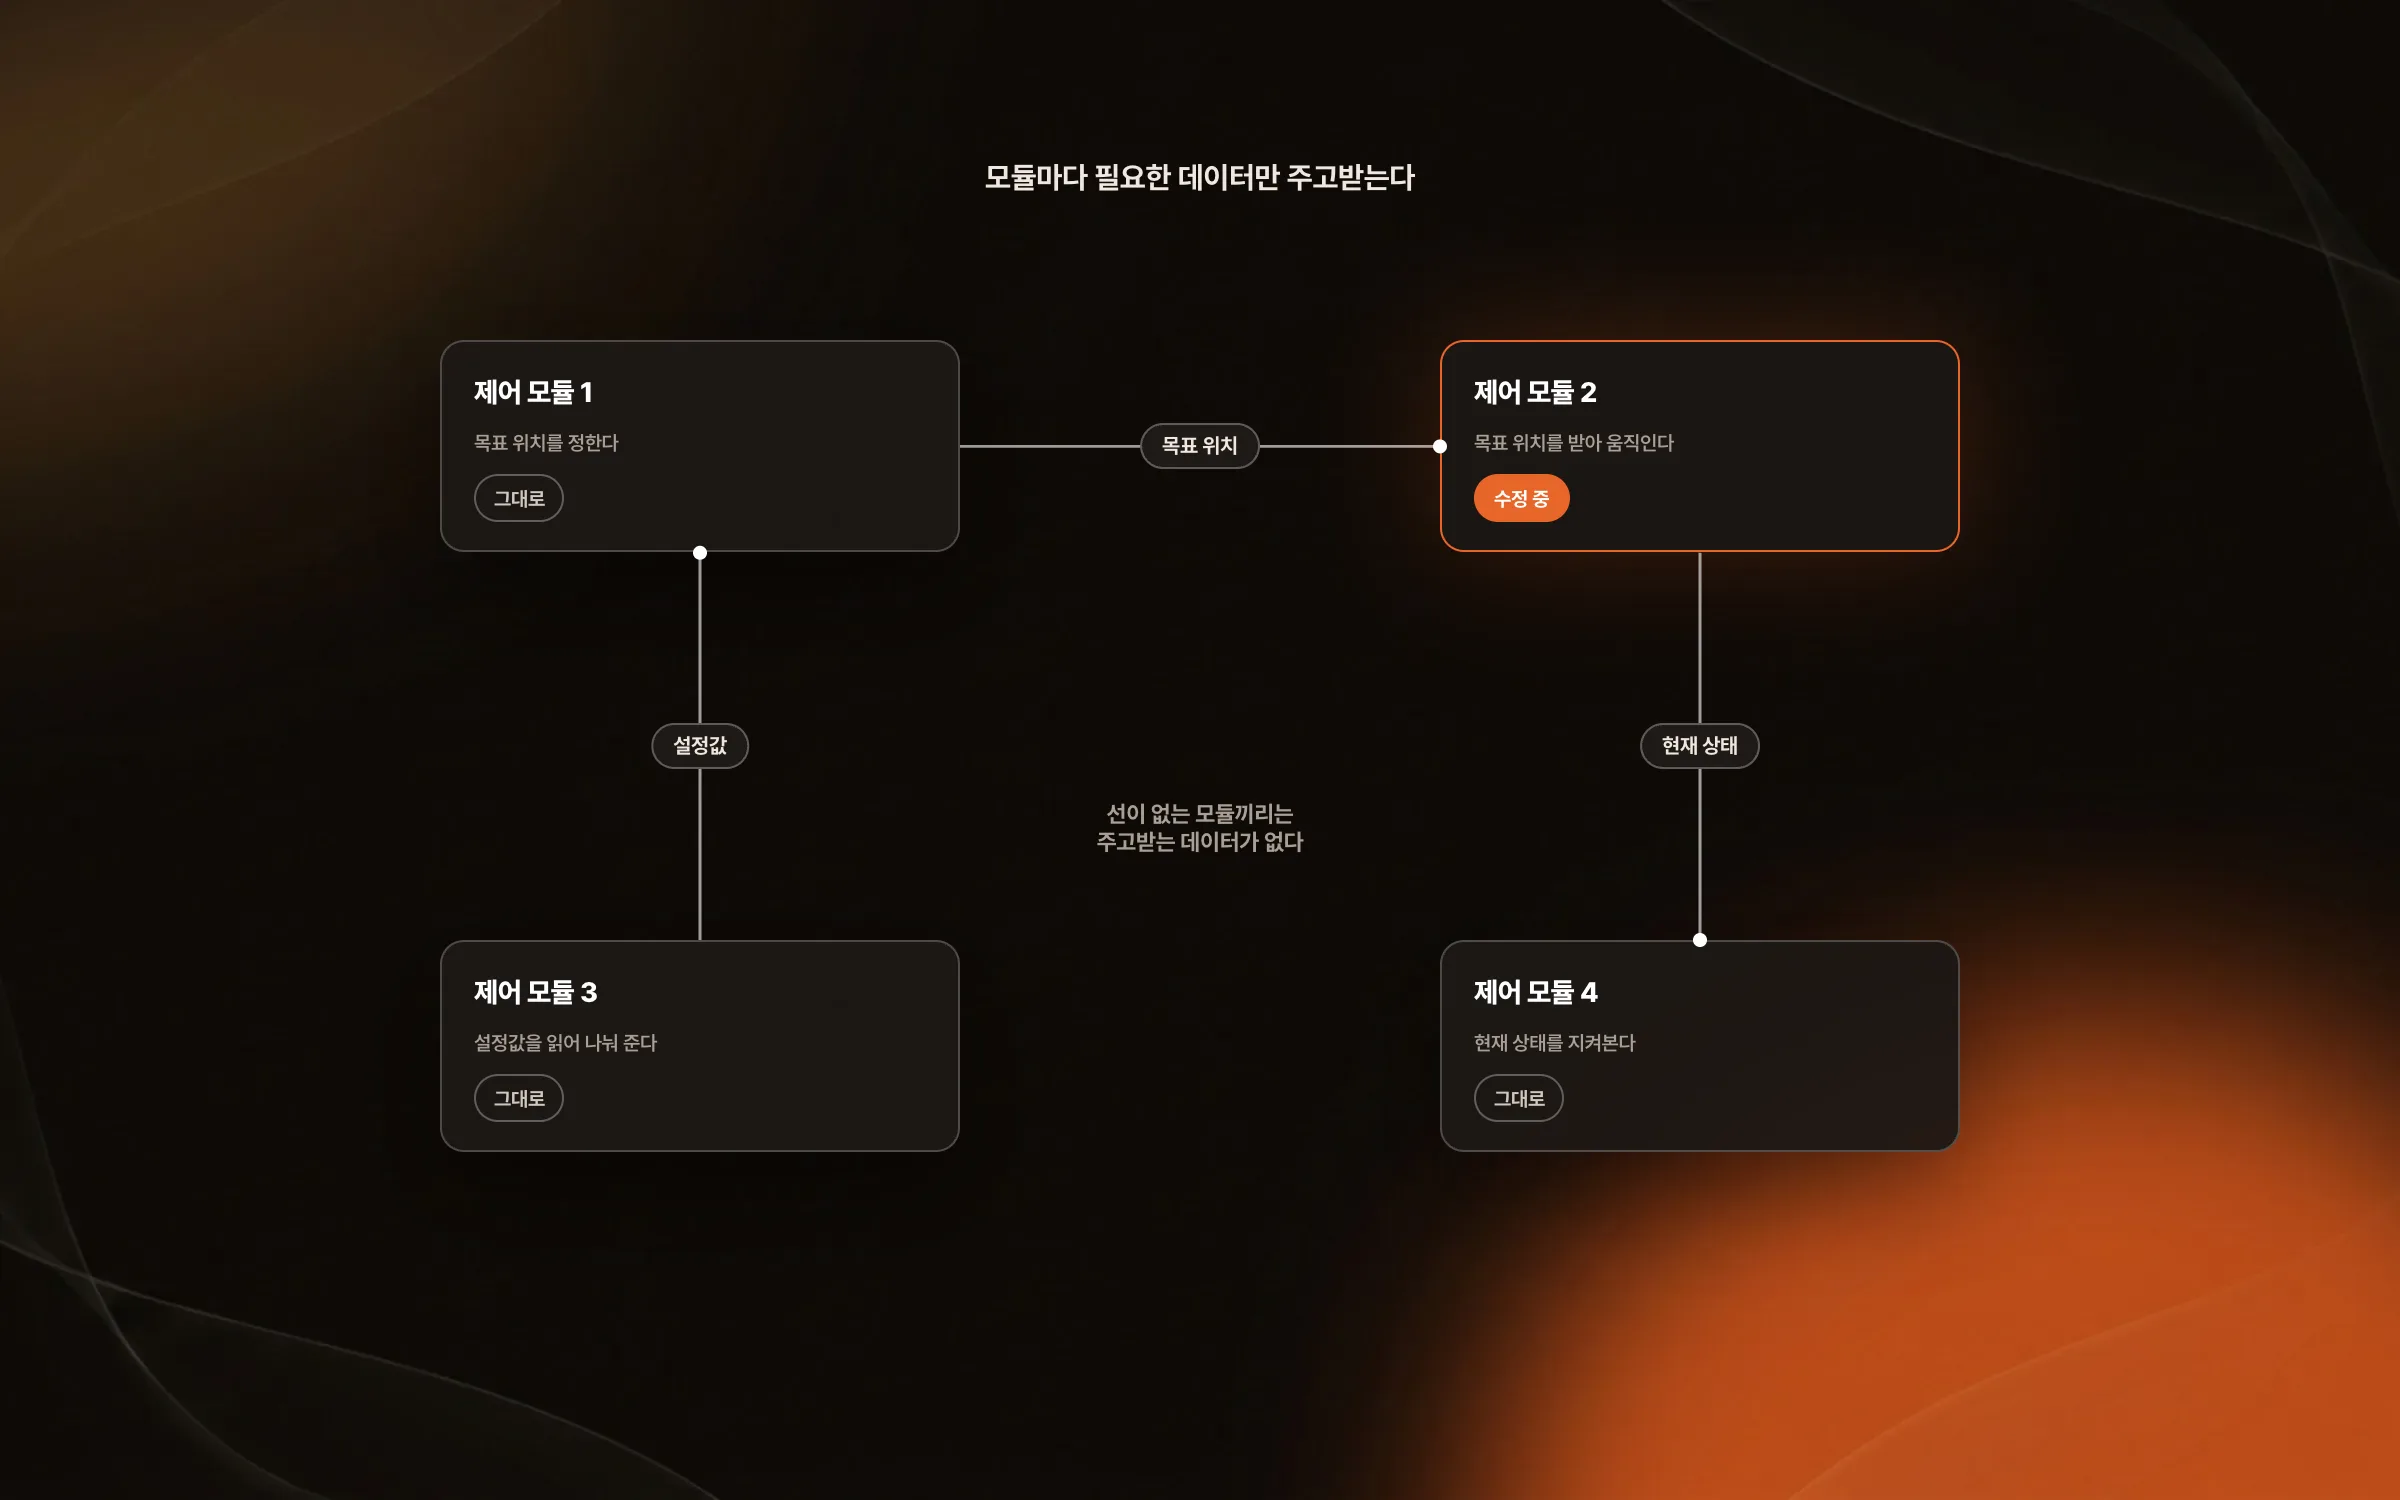
按控制单元拆分、只传递所需数据的模块
在协作机器人控制软件中,我们把机器人控制功能按控制单元拆成多个模块来实现。每个模块独立运行,只交换所需的数据,避免控制逻辑的复杂度集中在一处。修改一个模块时,不必连带改动其他控制功能。

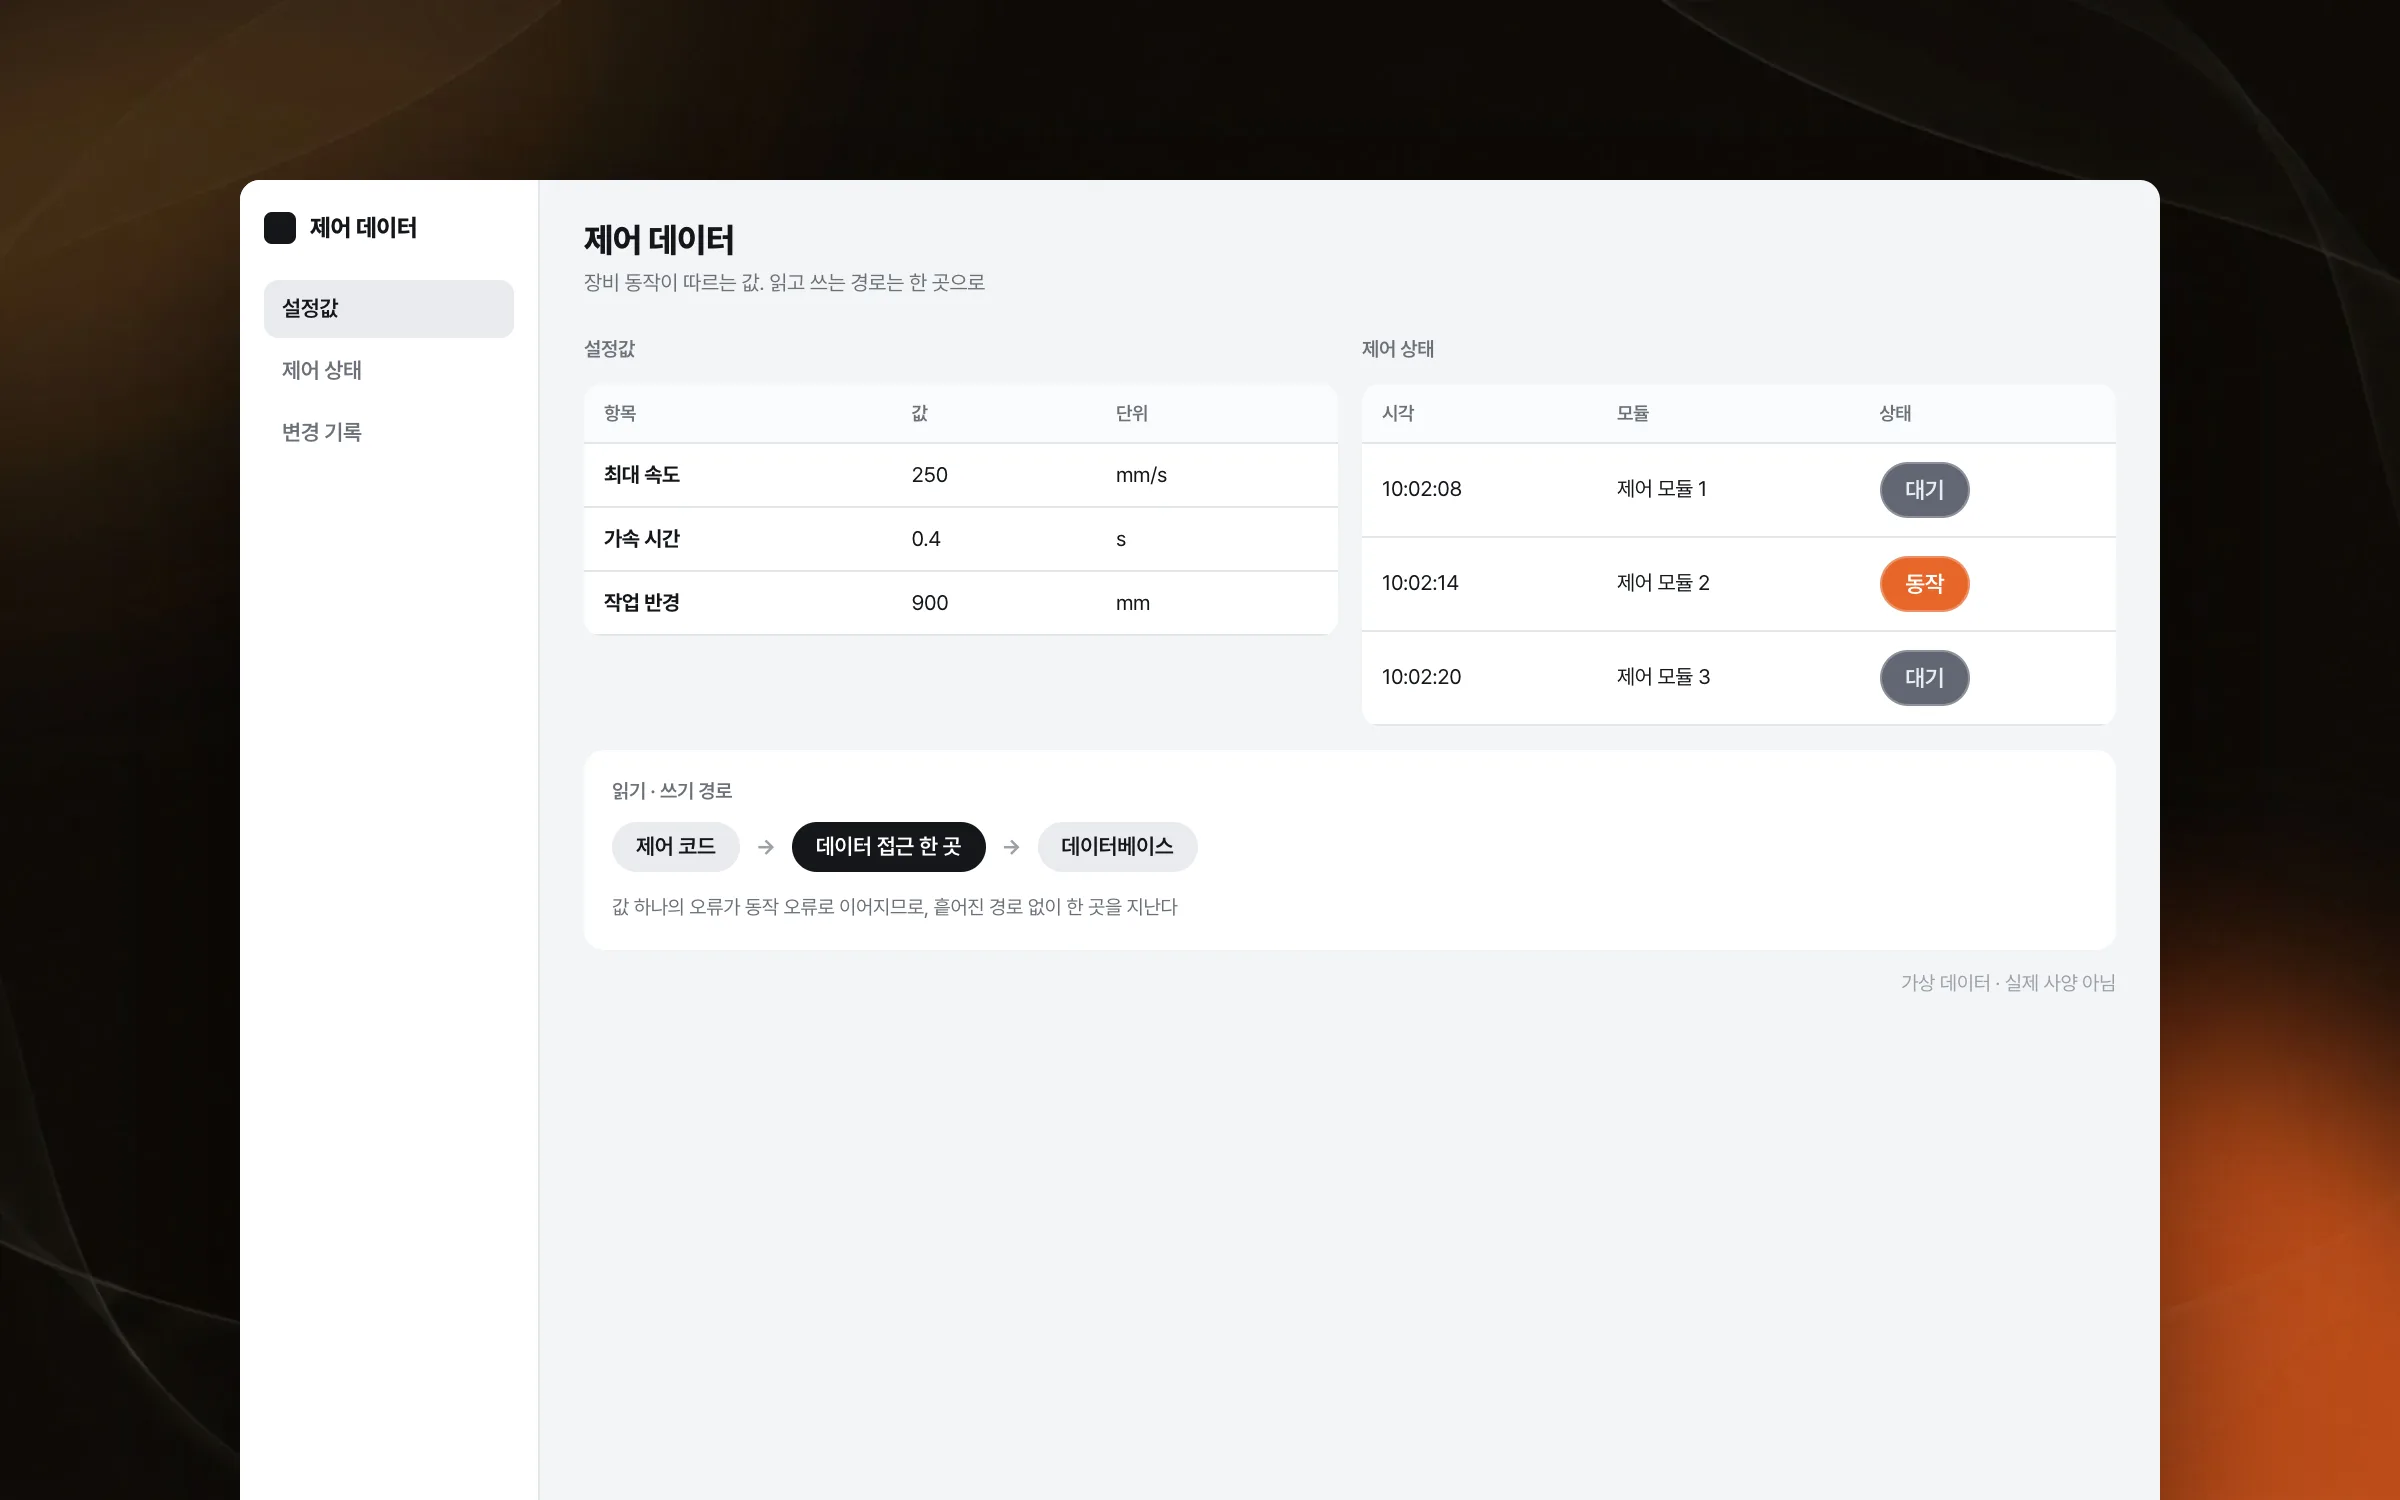
把设定值与控制状态放进数据库的管理方式
我们实现了把协作机器人控制所用的设定值、控制状态以及设备动作所需数据保存到数据库并读取的结构。整理了控制代码读写数据的路径,避免数据访问流程分散成多条。由于设备动作依据这些数据,哪怕一个值出错,也可能导致动作错误。

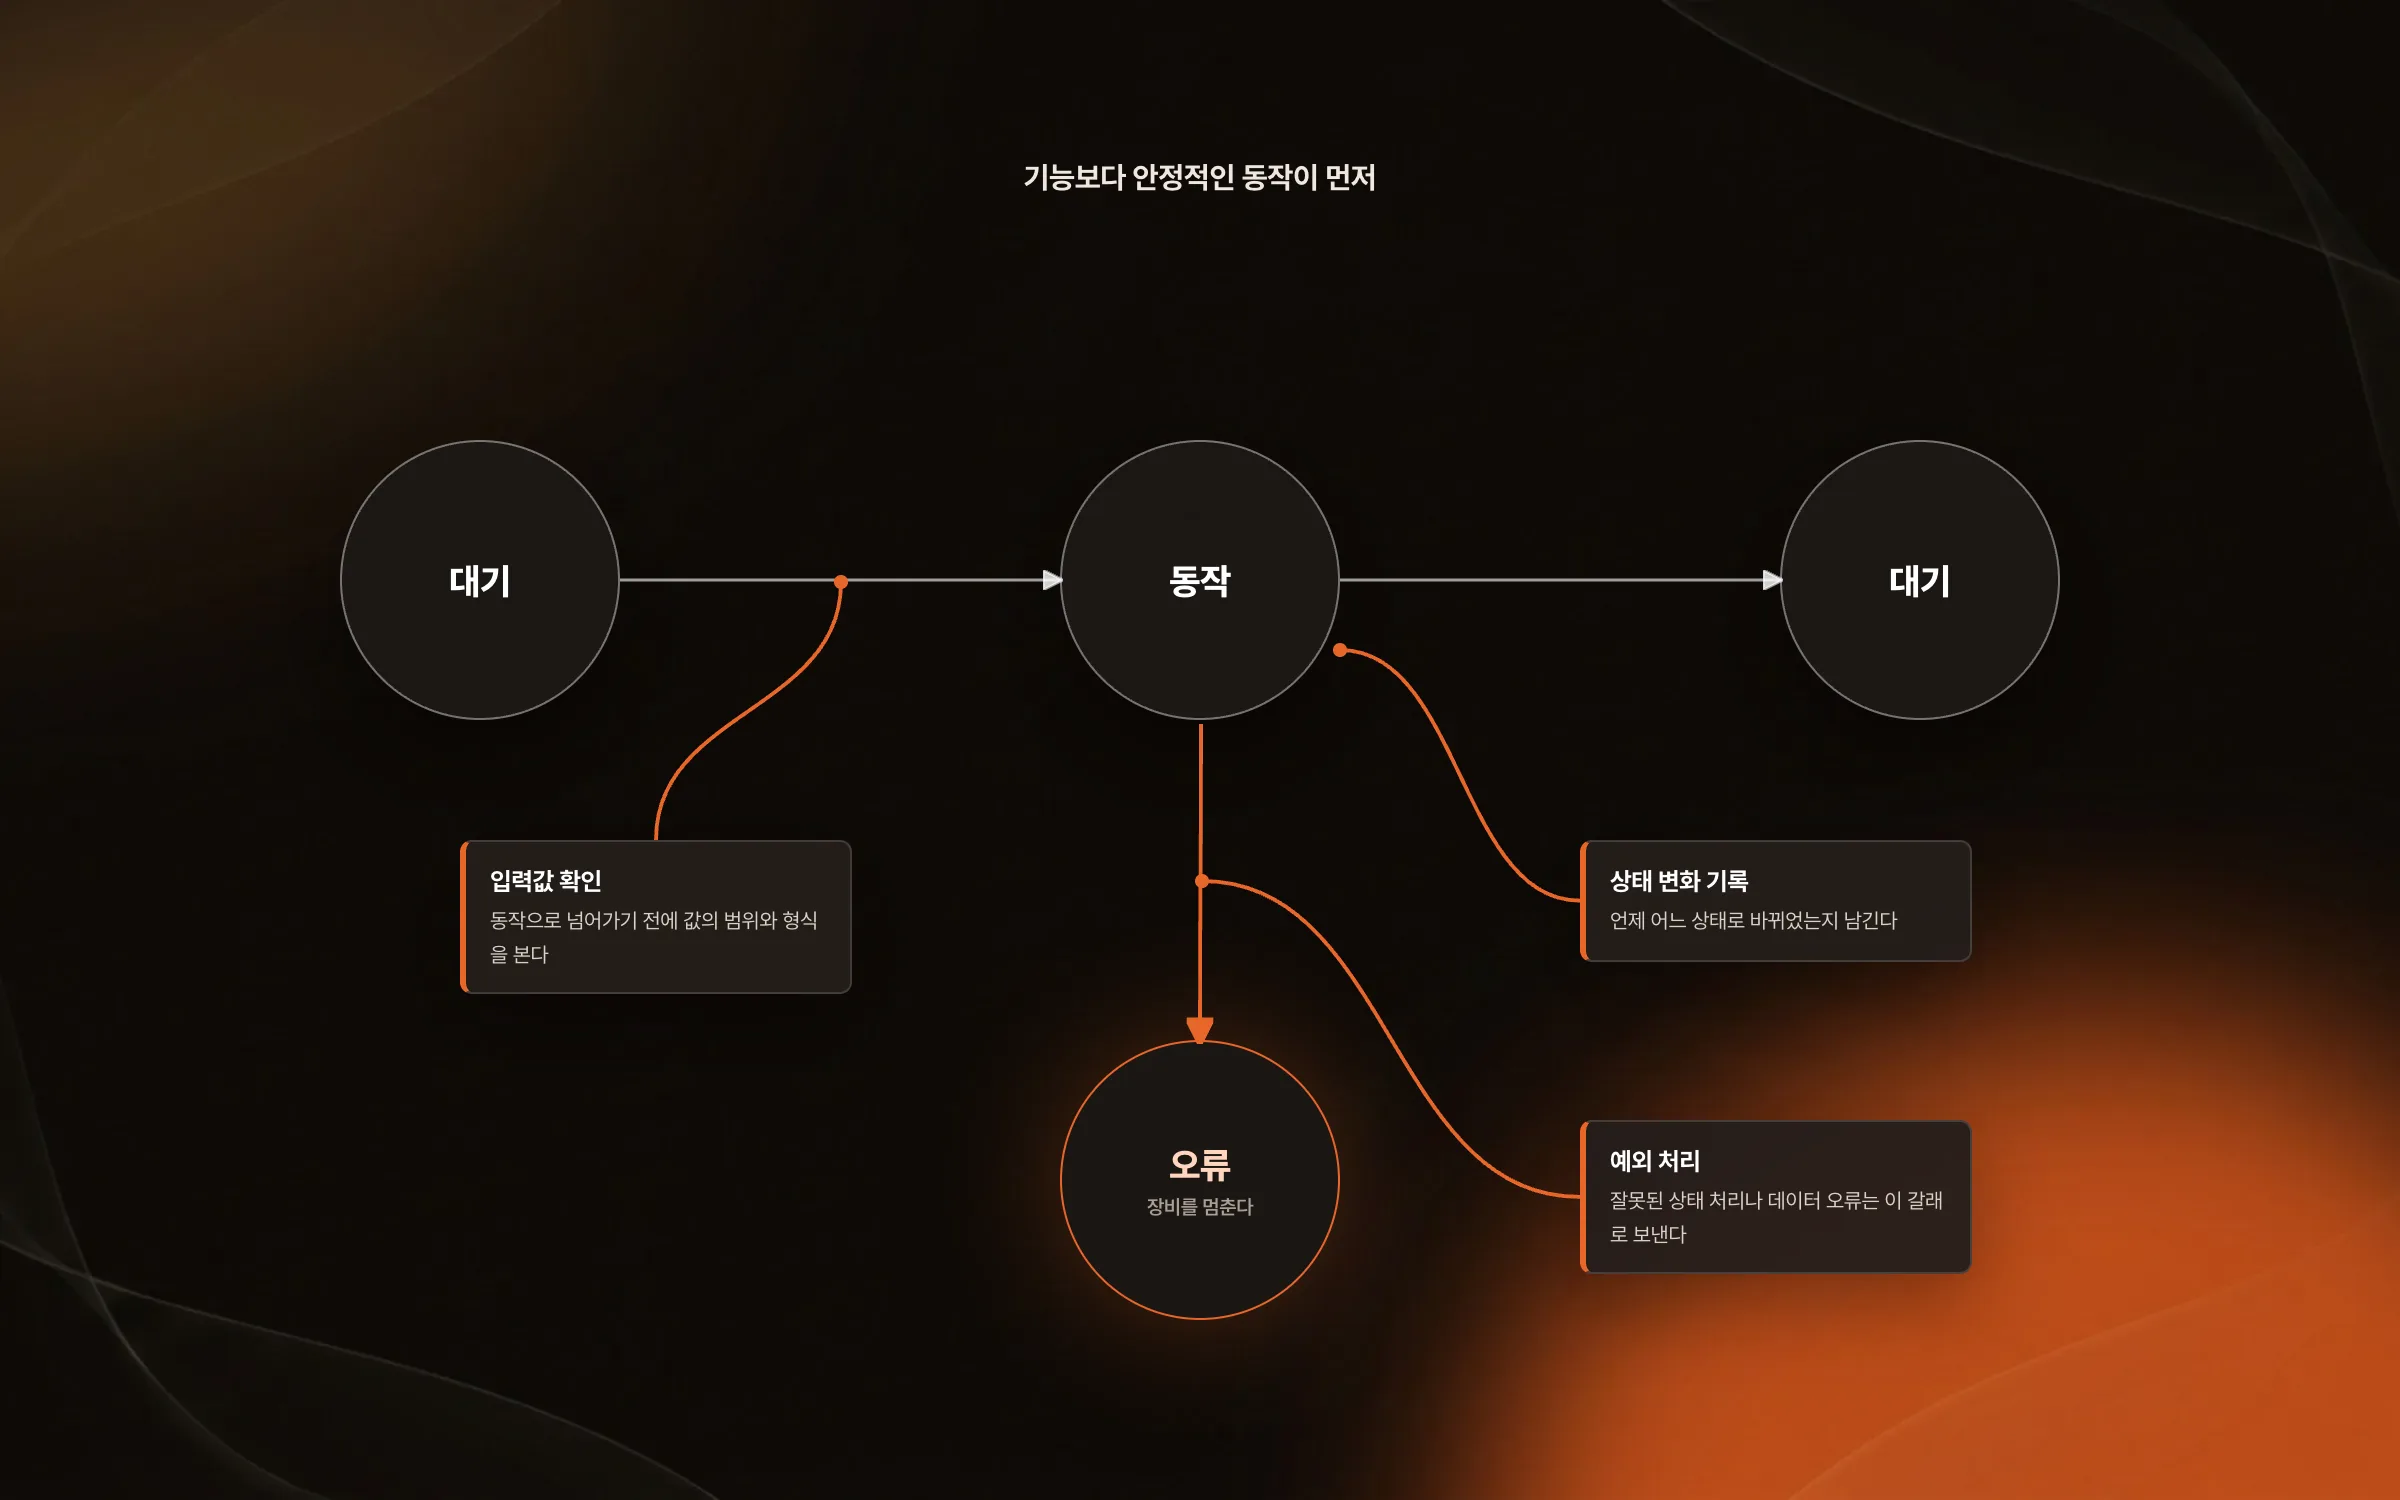
把稳定动作放在功能之前的控制流程
协作机器人连接着真实的物理设备,错误的状态处理或数据错误会直接变成动作错误。我们谨慎处理控制数据与代码流程,把稳定运行放在新增功能之前。与以界面为中心的应用开发不同,在这个领域,设备动作的稳定性与控制逻辑的可靠性决定结果。

项目亮点
按控制单元拆分、只交换所需数据的模块结构
在数据库中保存并读取设定值与控制状态的控制数据管理
保守处理输入值、状态变化与异常的设备控制流程
洞察
GA4 client_storage: 'none'은 정말 쿠키를 막을까?
두 달 전 이 블로그에 「GA4 쿠키 없이 쓰기」라는 글을 썼습니다. clientstorage: 'none' 으로 쿠키 저장을 끄고, 자체 분석이 쓰던 익명 ID 를 clientid 로 넘기면 쿠키 0개로 GA4 를 쓸 수 있다는 내…
GA4 Measurement Protocol: gtag.js 없이 서버에서 이벤트 보내기
랜딩 페이지의 전송량을 파일 단위로 쪼개 보다가, 가장 큰 파일이 우리 코드가 아니라는 것을 알았습니다. Google Analytics 의 gtag.js 였고, 방문 한 번에 176KB 를 받고 있었습니다. 페이지 전체가 1,094K…
중소 제조업 AI 도입 순서: DX를 먼저 끝내야 할까?
공장을 가진 중소·중견 제조기업 16만여 곳 가운데 스마트공장을 도입한 곳은 19.5%입니다. 회사가 작을수록 이 비율은 더 떨어집니다. 중소벤처기업부가 2025년 4월에 낸 제1차 스마트제조혁신 실태조사 결과입니다. 그림: 기업 규…
Next.js loading.tsx와 404: 버튼이 화면보다 먼저 살아나게 하기
관리 화면 왼쪽 위에 사이드바를 접고 펴는 ☰ 버튼이 있습니다. 폭 하나 바꾸는 버튼인데, 대시보드에서 누르면 2초 넘게 아무 반응이 없었습니다. 레이아웃만 바꾸는 일이 왜 이렇게 오래 걸리는지부터 들여다봤습니다. Next.js 16…